DirectHop: ważący gram robot skacze z dokładnością do centymetra
Naukowcy z University of Washington zaprezentowali robota ważącego około grama. Skacze seriami, sam się podnosi i oszczędza energię, co przydaje się przy inspekcjach czy pomiarach środowiska.
 Anna KaczmarekAI, modele i technologie
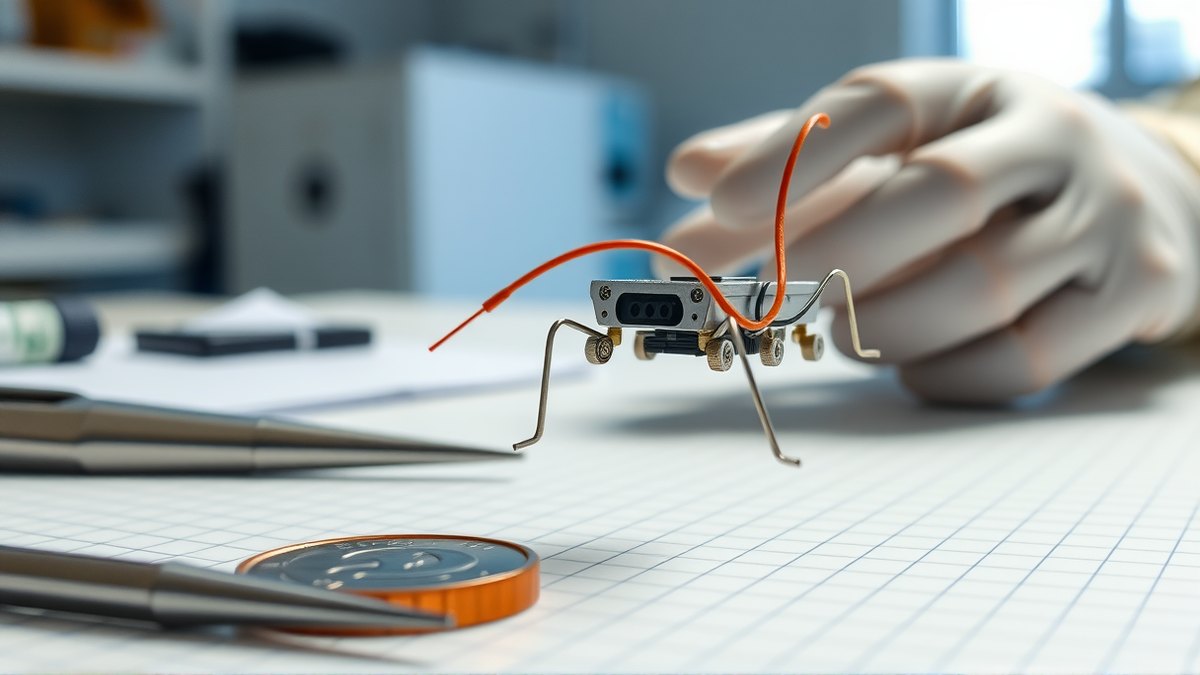
Robot wielkości palca, który sam skacze. Naukowcy z University of Washington pokazali 23 września 2026 roku skoczka ważącego około grama. Wykonuje on kilka skoków pod rząd i z dokładnością do centymetra pokonuje zwykły stopień schodów. O systemie o nazwie DirectHop pisali t3n i sama uczelnia.
Jak działa skok
Robota napędza maleńki silnik elektryczny i trzy składane nogi. Badacze twierdzą, że wysokość skoku można kontrolować z dokładnością do jednego centymetra. To warunek, żeby kilka skoków pod rząd złożyło się w sterowalną drogę, a nie w przypadkowe odbicia. Prototyp mieści się w dłoni. Kiedy robot przewróci się, potrafi się podnieść krótkim, szybkim ruchem silnika. W testach udawało się to w 90 procentach przypadków.
Sawyer Fuller, profesor nadzwyczajny mechaniki na University of Washington i główny autor pracy, wymienia trzy główne problemy: zmienną długość skoku, samodzielne podnoszenie się i ponowne dostarczenie energii na kolejne skoki. DirectHop rozwiązuje wszystkie trzy dzięki zupełnie nowej konstrukcji, powiedział Fuller. Jako następne zadania wymienia zasilanie na pokładzie, sterowanie i nawigację. Trudność małych robotów kroczących polega właśnie na tym połączeniu. Urządzenie, które dobrze skacze tylko raz, nie jest robotem użytkowym.
Dlaczego skakać, a nie latać
Zdaniem badaczy skakanie jest około dwa rzędy wielkości bardziej oszczędne energetycznie niż latanie. W przypadku napędzanych małych robotów to rozstrzygające, bo zasilanie jest najtwardszym ograniczeniem: każdy gram akumulatora idzie kosztem mechaniki. Porównanie z biologii pokazuje tę zasadę obrazowo. Pchła skacze na wysokość około 50 razy większą niż jej własne ciało i nie zużywa przy tym energii bez przerwy, a komar unosi się tylko tak długo, jak długo działa siła.
Klasyczna mechanika rozwiązywała ten problem inaczej: wiele skaczących konstrukcji jest naładowanych sprężyną i wyzwalanych zatrzaskiem. Sprężyny i zatrzaski trudno jednak budować i sterować nimi w bardzo małych skalach, a rozładowanie sprężyny to proces wszystko albo nic, więc długości skoku prawie nie da się dozować. DirectHop rezygnuje dlatego całkowicie ze sprężyny i używa bardzo małego silnika elektrycznego, który rozpędza się dość szybko, żeby wywołać skok bezpośrednio. Według uczelni wyniki przedstawiono 30 września na konferencji International Conference on Intelligent Robots and Systems (IROS).
Możliwe zastosowania
Wymienia się zadania, przy których duże maszyny są zbyt drogie albo zbyt ciężkie: wykrywanie wycieków gazu w rafinerii, monitorowanie poziomu wody i nawozów na polach uprawnych albo badanie nieznanego terenu. Ekstremalnie lekkie i oszczędne roboty są też brane pod uwagę przy eksploracji innych ciał niebieskich.
Dla niemieckiej robotyki to podejście jest ciekawe przede wszystkim metodycznie: postęp bierze się dziś mniej z większych silników, a bardziej z połączenia precyzyjnego sterowania, prostoty mechanicznej i bilansu energetycznego liczonego dla całej drogi. W praktyce liczy się też jedno: takie systemy można rozstawiać tylko wtedy, gdy wytrzymują pracę bez ciągłej ręki człowieka.
Skakanie kosztuje około dwa rzędy wielkości mniej energii niż latanie, a przy gramie masy całkowitej to rozstrzygające.
Źródła
2- 01University of Washington: DirectHop – hopping robot hops where you need itEN
- 02t3n: Zentimetergenau – Kleiner Roboter kann ohne Probleme eine Stufe hochspringenDE
Wszystkie liczby i cytaty w tym tekście pochodzą z poniższych źródeł. Nie dopisujemy danych, których w źródłach nie ma.
Materiały zostały przygotowane przez zespół redakcyjny wspierane przez AI.
Anna Kaczmarek
Komentarze
0- Brak komentarzy — bądź pierwszy.