Mazda équipe le CX-6e de LiDAR pendant que le débat sur les robotaxis se déplace vers les dépôts
Le 27 septembre, Mazda a ajouté une suite LiDAR à son SUV électrique CX-6e, offrant à ce modèle construit par Changan ce que l'entreprise appelle une autonomie avancée de niveau L2, tandis qu'un débat sectoriel publié la veille affirme que le vrai goulot d'étranglement des robotaxis n'est pas le logiciel, mais la maintenance.
 Antoine GirardSport, auto et voyages
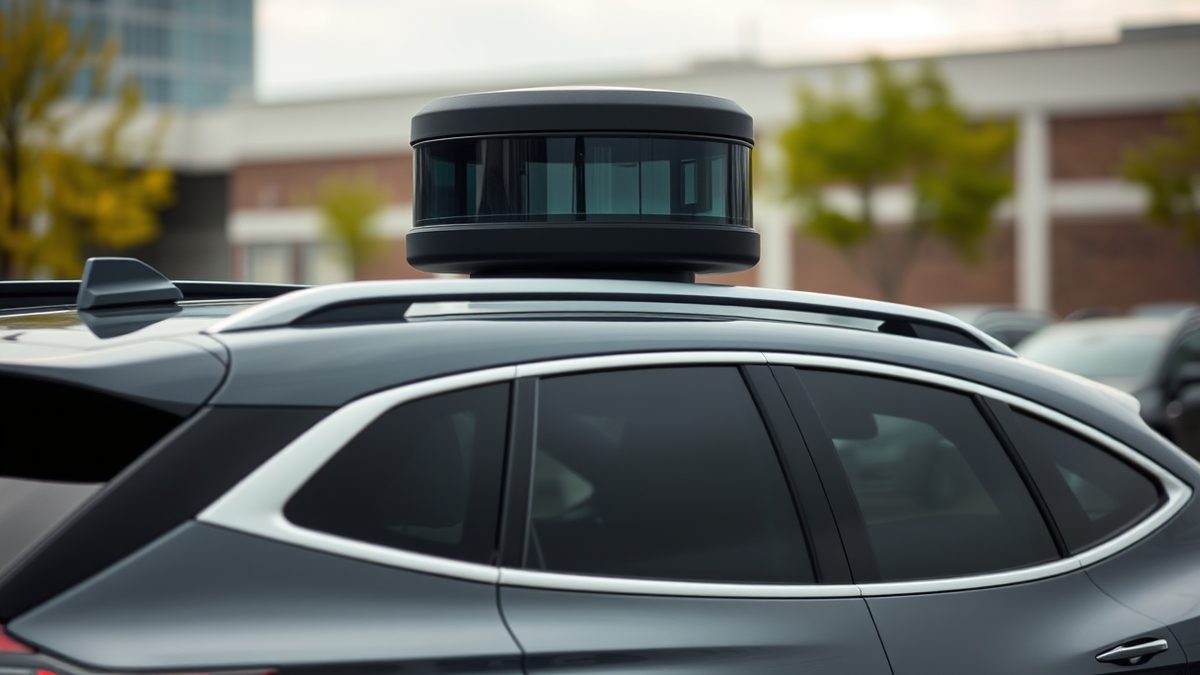
Electrek a rapporté le 27 septembre que le CX-6e de Mazda est désormais livré avec une suite LiDAR permettant une autonomie « avancée L2 », la navigation en pilote automatique (NOA) et le stationnement automatisé. Ce véhicule est le second modèle électrique de la coentreprise entre Mazda et le chinois Changan Auto, et le premier produit global de cette joint-venture, ayant déjà été lancé sur les marchés asiatiques et européens plus tôt cette année. Mazda cite une batterie lithium-fer-phosphate de 77,94 kWh, une autonomie allant jusqu'à 600 km et un moteur arrière de 190 kW.
Le nombre de capteurs est l'essentiel de l'histoire. Selon Electrek, le LiDAR fonctionne avec 11 caméras haute définition, 12 capteurs ultrasonores et trois radars à ondes millimétriques, alimentant les ordinateurs de bord pour la navigation sur autoroute et en ville. Mazda indique avoir soumis le système à 11 scénarios à haut risque approuvés par le gouvernement et avoir reçu un certificat du TOP Intelligence Intelligent Safety Challenge de la CATARC. Les chiffres AEB sont précis : arrêt pour des objets stationnaires à l'avant jusqu'à 110 km/h, pour les piétons longitudinalement jusqu'à 90 km/h, et pour les piétons et cyclistes traversants dans un rayon de 60 km/h.
Aucun de ces éléments ne fait du CX-6e un robotaxi, et Mazda ne le vend pas aux États-Unis.
La nomenclature rappelle toutefois les Tesla du marché chinois, où Electrek note que le matériel « Full Self Driving » est commercialisé sous le nom de « Tesla Assisted Driving ». C'est une distinction de libellé, pas de capacité.
Le problème des dépôts
La question plus difficile réside ailleurs. Le Robot Report a publié le 26 septembre un article de Dan Keene, co-fondateur d'Aseon Labs, soutenant que l'échelle des robotaxis ne se brise pas sur le logiciel de conduite, mais sur ce qui se passe entre les trajets. Waymo est présent dans 14 villes ; Uber est dans plus de 15 000 et a effectué 3 900 000 000 de trajets le trimestre dernier, selon l'article. Il traite tout le volume hebdomadaire de trajets de Waymo toutes les 17 minutes. Les chiffres de Keene sur l'écart de maintenance : chaque réinitialisation coûte environ deux heures, et sur 86 000 000 de miles parcourus par Waymo rapportés d'ici 2025, seuls 54 % avaient un passager, selon des données californiennes citées dans l'article. Waymo a enregistré plus de 220 000 000 de miles autonomes et effectue environ un demi-million de trajets payants par semaine. L'article comporte une déclaration indiquant que la société de Keene construit des stations de recharge, de nettoyage et d'inspection robotisées.
Le terrain est parti. Le site dont un dépôt a besoin, en zone industrielle et câblé pour l'électricité, est celui que tout le monde veut.
Les délais aggravent le calcul. Le régulateur californien vise six mois juste pour alimenter en électricité un site de recharge standard, indique l'article. Un nouveau circuit prend 1,9 ans, une mise à niveau de sous-station 2,8 ans, une nouvelle sous-station 8,9 ans, par ville. Keene soutient que le secteur a besoin d'une unité de maintenance standard plutôt que de dépôts sur mesure, et note que Waymo a déjà réduit les couches : Zeekr construit ses vans Ojai, tandis que Moove, Avomo, Avis et Flexdrive gèrent les dépôts.
L'industrie des robotaxis ne manque pas de recherches sur l'autonomie. Un benchmark distinct publié le 22 septembre, DrivingBench, a placé des modèles de pointe au volant d'une vraie Toyota Corolla. GPT-6 Astra a terminé le parcours à sa deuxième tentative en 5:22, en utilisant 46,6M de tokens pour un coût catalogue de 7,74 $. Claude Fable 5.1 a atteint 45 % de progression à sa troisième tentative et n'a pas fini. Grok 4.6 s'est arrêté à 11 %, et GPT-5.6 Sol à 6 %. Lues ensemble, les trois sources pointent dans la même direction. La conduite est résolue plus vite que le modèle économique autour. L'article du 24 septembre de SemiEngineering sur les niveaux d'autonomie pour les agents de conception fait un point connexe pour l'EDA : un niveau d'étiquette ne dit presque rien à moins d'être lié à la portée, aux droits de décision, à la profondeur de validation et à qui signe. Les robotaxis découvrent la même chose au sujet des dépôts.
Sources
4- 01Mazda adds LiDAR to CX-6e, rolls out "self driving" tech in ChinaEN
- 02From 14 cities to 15,000: What it will take to scale robotaxis?EN
- 03Show HN: DrivingBench - Frontier LLMs Driving a Real Toyota CorollaEN
- 04Autonomy Levels For Design Agents: L1 To L5 ExplainedEN
Tous les chiffres et citations de ce texte proviennent des sources citées ci-dessous.
Les contenus ont été préparés par l'équipe de rédaction, assistée par l'IA.
Antoine Girard
Commentaires
0- Aucun commentaire — soyez le premier.